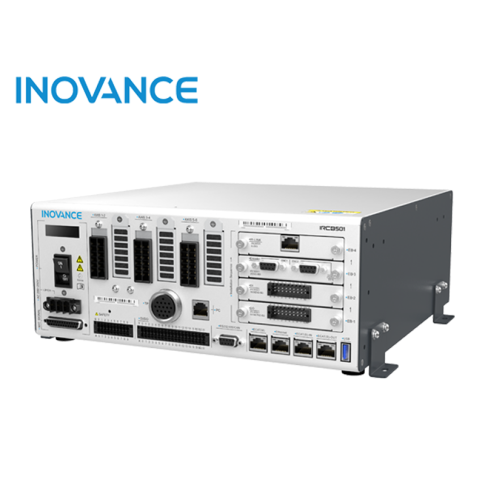
Kontroler Robota Inovance IRCB501

- Obsługuje roboty SCARA i 6 osiowe.
- Dwie wersje: Standard oraz o podwyższonej mocy.
- EtherCAT, Ethernet/IP, Modbus-TCP, Modbus-RTU, Profinet
- Stopien ochrony IP20.
- Wiele możliwości montażu.

Opis
Kontrolery IRCB501 – kompatybilne z serią robotów SCARA i 6-osiowych od Inovance
Kontrolery z serii IRCB501 to nowoczesne urządzenia, które integrują funkcje sterowania i napędu w jednej, kompaktowej i wysoce zintegrowanej obudowie. Charakteryzują się trwałą konstrukcją, dużą elastycznością w konfiguracji oraz prostotą instalacji i możliwościami rozbudowy.
Nowoczesny system sterowania robotami – Robot Control System 2.0
IRCB501 wykorzystuje ulepszony Robot Control System 2.0, oparty na nowej generacji płyty głównej i rozszerzonych możliwościach komunikacji magistralowej. W porównaniu do poprzedniej wersji (1.0), nowy system oferuje zwiększoną wydajność obliczeniową, lepszą integrację z systemami zewnętrznymi oraz większą elastyczność w rozbudowie.Najważniejsze zalety:
- Zintegrowana konstrukcja: oszczędność miejsca i uproszczenie instalacji,
- Wysoka niezawodność: odporność na trudne warunki przemysłowe,
- Modułowa rozbudowa: łatwa integracja dodatkowych funkcji,
- Uniwersalność: obsługa różnych typów robotów i aplikacji.
Kontrolery IRCB501 we współpracy z robotami Inovance, znajdują szerokie zastosowanie w nowoczesnych branżach przemysłowych:
- Produkcja smartfonów i komponentów elektronicznych,
- Montaż modułów TP (touch panel),
- Linie produkcyjne baterii litowo-jonowych,
- Obsługa maszyn do tworzyw sztucznych i zabawek,
- Sektor fotowoltaiczny,
- Pakowanie produktów – w szczególności systemy typu wieczko–spód.
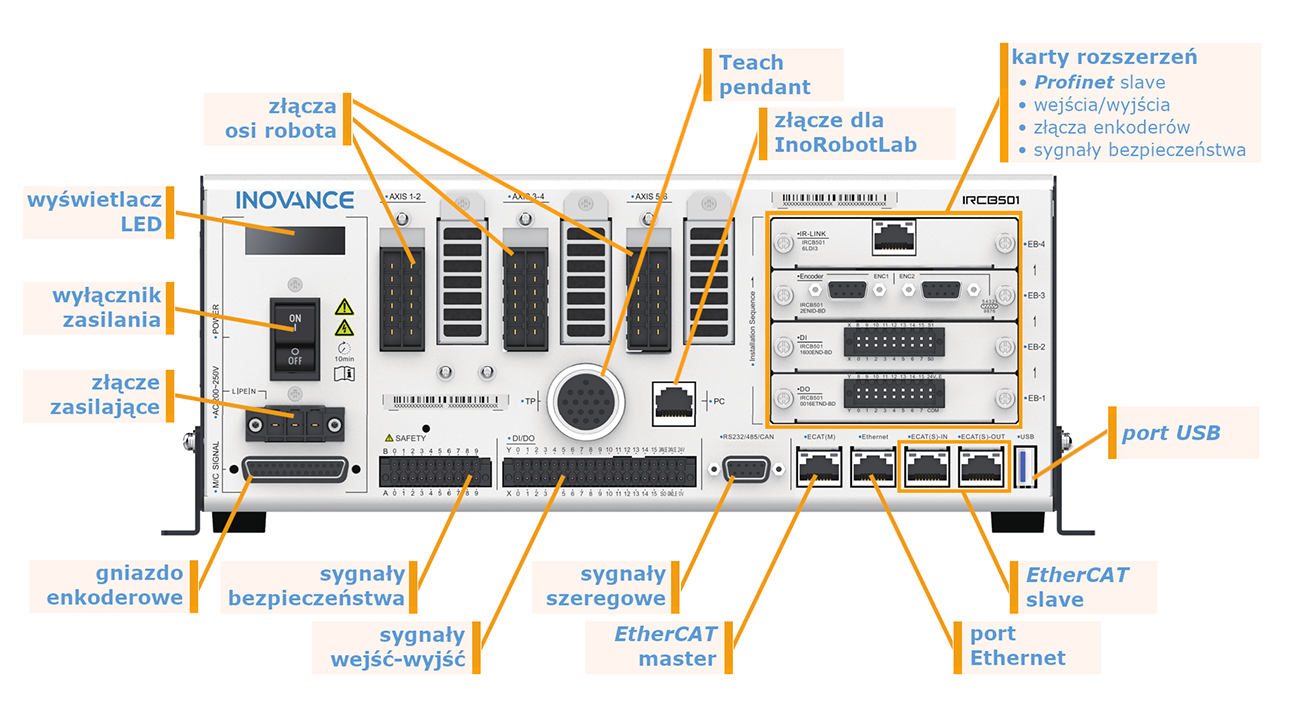
Rozmieszczenia elementów na płycie czołowej:
Parametry
| Parametr | Wartość |
|---|---|
| Montaż | Pionowy, poziomy oraz w szafie 19" |
| Standard I/Os | 16 wejść i 16 wyjść NPN (z możliwością rozszerzenia) |
| Interfejsy komunikacjne |
Ethernet: używany do komunikacji TCP/IP, Modbus TCP, Ethernet/IP, MC communication. EtherCAT slave IN-OUT: Interfejs EtherCAT slave. EtherCAT master OUT:EtherCAT master do sterowania osiami zewnętrznymi. RS232/RS485: używany do komunikacji szeregowej i Modbus RTU (tylko RS485). USB2.0: używany do tworzenia kopii zapasowych/wgrywania programów oraz eksportu informacji o stanie robota. PROFINET slave - opcjonalnie. |
| Sposoby sterowania | Oprogramowanie narzędziowe na PC, teach pendant, Modbus TCP, interfejs API Windows. |
| Zasilanie |
Napięcie wejściowe: 1-fazowe 200 VAC do 240 VAC, 10A/20A, 50 Hz do 60 Hz. Maksymalny pobór mocy: 3,1 kW (w zależności od modelu robota) |
| Stopień ochrony IP | IP20 |
| Warunki pracy |
Temperatura: 5° C to 40° C Wilgotność względna: od 20% do 95% RH przy 30°C (bez kondensacji) |
| Wymiary |
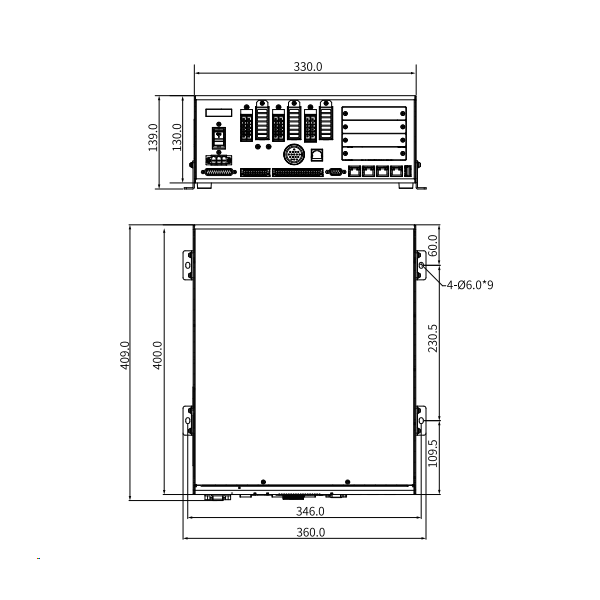
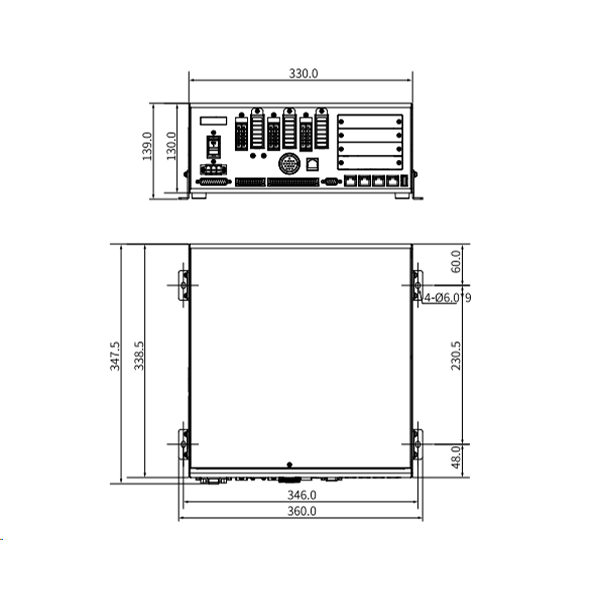
Standardowy: 330 mm × 338.5 mm × 130 mm Podwyższona moc: 330 mm × 400 mm × 130 mm |
| Waga | Standardowy: 8 kg Podwyższona moc: 10 kg |
| Roboty kompatybilne |
Kontroler standardowy:
Kontroler o podwyższonej mocy:
|
Wymiary produktu podane w mm (bok).
Standardowa moc:
Zwiększona moc: