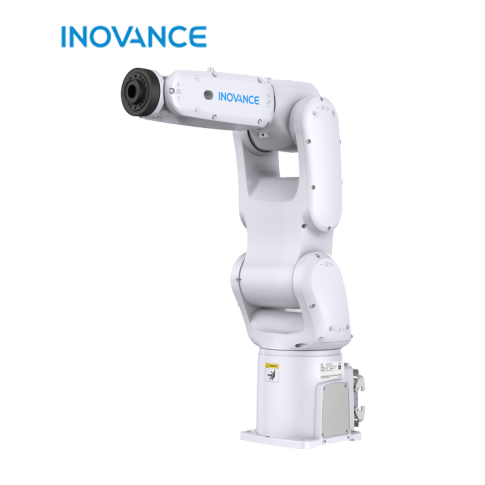
Robot 6-osiowy Inovance IR-R7H-70S-INT

- Zasięg: 722,3 mm,
- Udźwig: 7 kg,
- Powtarzalność: ±0,015 mm,
- Detekcja kolizji,
- Wysoka precyzja,
- Stopień ochrony IP40,
- Dynamiczna funkcja śledzenia,
- Łatwa rozbudowa - wbudowane przewody,
- Protokoły komunikacyjne: EtherCAT, Profinet, Modbus, Ethernet/IP, CC-Link.


Opis
Robot 6-osiowy Inovance IR-R7H-70S-INT
Robot 6-osiowy Inovance IR-R7H-70S-INT to zaawansowana technologicznie jednostka, zaprojektowana z myślą o precyzyjnych i złożonych procesach w przemyśle elektronicznym, medycznym, precyzyjnej automatyce oraz produkcji urządzeń o wysokiej wartości dodanej. Kompaktowe rozmiary w połączeniu z imponującą precyzją oraz elastycznością 6 osi czynią go niezastąpionym narzędziem w aplikacjach wymagających bardzo małych tolerancji i delikatnej manipulacji.
Ten model bardzo dobrze odpowiada na potrzeby producentów działających w środowiskach, gdzie liczy się każdy milimetr przestrzeni, szybkość reakcji oraz niezawodność pracy w trybie ciągłym.
Najważniejsze cechy produktu:
- 6 osi swobody – precyzyjna manipulacja w pełnej przestrzeni 3D,
- Zasięg ramienia: 722,3 mm – kompaktowy, zoptymalizowany do precyzyjnych stanowisk produkcyjnych,
- Maksymalny udźwig 7 kg – wystarczający do większości zadań manipulacyjnych i montażowych,
- Powtarzalność ±0,015 mm – zapewnia najwyższą dokładność procesów,
- Lekka, zwarta konstrukcja – idealna do integracji w ograniczonej przestrzeni,
- Wbudowane prowadzenie przewodów i interfejsów- ułatwia podłączenie chwytaków, kamer i sensorów,
- Zintegrowany interfejs do narzędzi, przewodów i czujników – przygotowany do szybkiej integracji.
Zastosowania:
- Precyzyjny montaż komponentów elektronicznych, mikro-mechanicznych i optycznych,
- Obsługa urządzeń testujących i pomiarowych,
- Manipulacja delikatnymi produktami w branży medycznej i laboratoryjnej,
- Współpraca z systemami wizyjnymi i stacjami pick & place,
- Zautomatyzowane linie montażowe o wysokiej gęstości,
- Oraz wiele innych opartych na zaletach robota.
Zyski wdrożeniowe robota 6D Inovance IR-R7H-70S-INT:

Opłacalność inwestycji
Atrakcyjna cena i szerokie możliwości zastosowania przyspieszają zwrot inwestycji oraz wspierają stabilność i jakość produkcji.

Balans dynamiki i precyzji
Zaawansowane algorytmy sterowania i tłumienia drgań zapewniają stabilne trajektorie nawet przy złożonych ruchach przestrzennych.

Optymalna konstrukcja
Zredukowane gabaryty i niewielka waga robota ułatwia integrację w środowiskach o ograniczonej przestrzeni.

Integracja jako priorytet
Obsługa popularnych protokołów komunikacyjnych, takich jak EtherCAT, Profinet, Ethernet/IP ,Modbus TCP czy CC-Link, upraszcza włączenie robota do istniejących systemów sterowania.
Elementy systemu sterowania robotem Inovance

Kontroler robota IRCB501
- Zintegrowany napęd i sterownik – jedna kompaktowa jednostka zmniejsza ilość okablowania, upraszcza montaż i oszczędza miejsce w szafie sterowniczej,
- Stworzony dla SCARA i 6-osiowych – zoptymalizowany pod względem prędkości i precyzji ruchu w aplikacjach robotycznych,
- Płynna praca przy wysokiej dynamice – wbudowane algorytmy tłumienia drgań i interpolacji trajektorii zapewniają stabilność nawet przy szybkich ruchach,
- Gotowy do integracji z linią produkcyjną – obsługuje popularne interfejsy komunikacyjne, co pozwala na łatwe połączenie z systemami nadrzędnymi,
- Obsługa zewnętrznych osi – sterowanie dodatkowymi napędami, jak przenośniki czy pozycjonery, możliwe bez stosowania osobnych kontrolerów,
- Elastyczne rozszerzanie funkcji – dostępne moduły I/O, sieciowe i enkoderowe umożliwiają łatwą adaptację kontrolera do wymagań aplikacji.
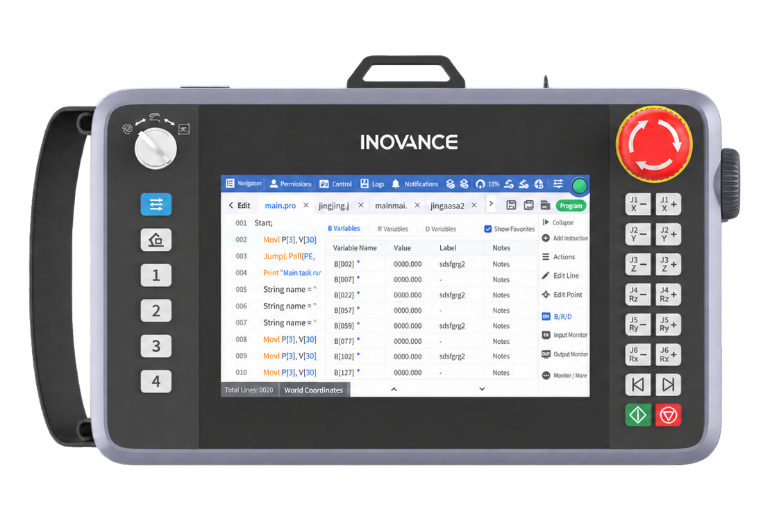
Teach pendant
- Czytelny ekran dotykowy 7” – wyświetlacz TFT‑LCD o wysokiej rozdzielczości zapewnia wygodną obsługę i szybką reakcję na dotyk, zwiększając komfort pracy operatora,
- Pełna obsługa bez użycia komputera – edycja, nauka ruchu i uruchamianie programów możliwe są bezpośrednio z pendanta, zarówno w trybie online, jak i offline,
- Funkcje diagnostyczne na miejscu – wbudowane narzędzia debugowania umożliwiają śledzenie pozycji robota, podgląd IO oraz pracę z breakpointami i krokowaniem w czasie rzeczywistym,
- Trwała konstrukcja przemysłowa – obudowa o klasie szczelności IP54 i ergonomiczny uchwyt gwarantują niezawodność działania nawet w wymagającym środowisku produkcyjnym.

InoRoboLab- software
- Szybsze pisanie kodu – automatyczne podpowiedzi i uzupełnianie składni znacznie usprawniają proces programowania,
- Lepsza czytelność skryptów – możliwość zwijania i rozwijania fragmentów kodu logicznego pozwala łatwiej zarządzać dużymi projektami,
- Zaawansowane narzędzia debugowania – jednoczesne śledzenie wielu zadań, punkty przerwań i krokowe wykonanie kodu pomagają szybko wykrywać problemy,
- Rozbudowane zmienne i alarmy – obsługa struktur danych oraz dokładna analiza alarmów z opisem przyczyny i sugerowanym działaniem zwiększają efektywność pracy.
Roboty 6D Inovance – materiały wideo:
Prezentacja Robota 6-osiowego Inovance.
Parametry
| Model | IR-R7H-70S-INT |
|---|---|
| Styl konstrukcyjny | Pionowa struktura kaskadowa |
| Liczba osi | 6 |
| Zasięg maksymalny | 722,3 mm |
| Powtarzalność | ±0,015 mm |
| Udźwig maksymalny | 7 kg |
| Stopień ochrony | IP40 |
| Prędkości maksymalne | J1 = 420°/s |
| J2 = 336°/s | |
| J3 = 487,5°/s | |
| J4 = 550°/s | |
| J5 = 438°/s | |
| J6 = 764,5°/s | |
| Zakres ruchu | J1 = ±170° |
| J2 = -135~+80° | |
| J3 = -70~+190° | |
| J4 = ±190° | |
| J5 = ±120° | |
| J6 = ±360° | |
| Dopuszczalny moment obrotowy | J4 = 16,9 N·m |
| J5 = 16,6 N·m | |
| J6 = 9,4 N·m | |
| Moment bezwładności | J4 = 0,49 kg·m² |
| J5 = 0,49 kg·m² | |
| J6 = 0,15 kg·m² | |
| Złącza użytkownika | 17 linii sygnałowych 30V 0,5A; 8 linii sygnałowych 30V 0,2A |
| 4 × Ø4 mm, 0,59 MPa | |
| Warunki pracy | Temp.: 0~45°C |
| Wilgotność: 5–95% RH (bez kondensacji) | |
| Gradient temperatury | 1,5°C/min |
| Waga | 38 kg |
| Kontroler | IRCB501 |
| Sposób montażu | Podłogowy |
| Certyfikaty | CE, cSGSus, KCs, Kc |
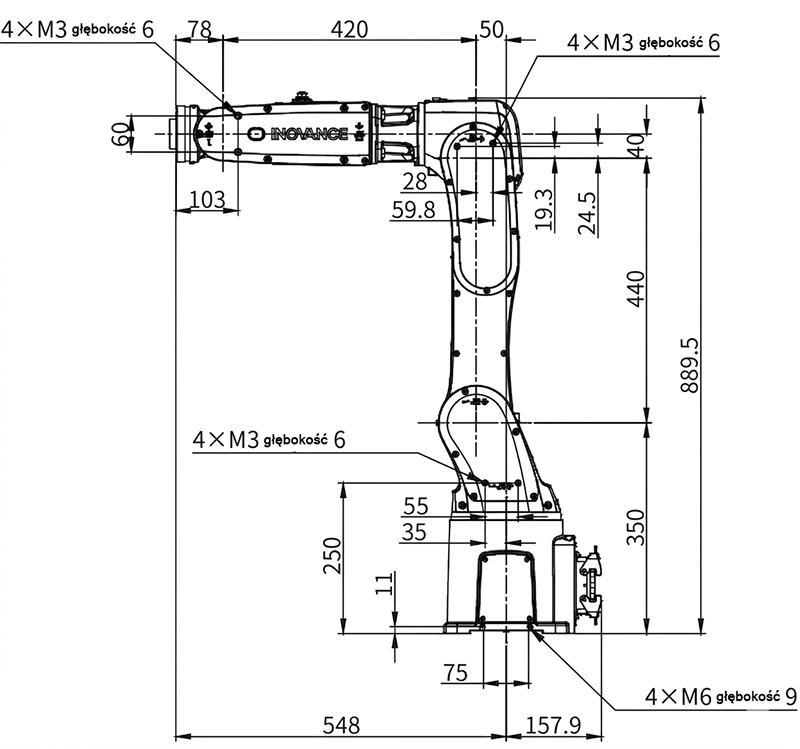
Wymiary produktu podane w mm (bok).