
Robot SCARA Inovance IR-S4-40Z15S3-INT

- Zasięg: 400 mm,
- Udźwig: 4 kg,
- Powtarzalność: ±0,01 mm,
- Standardowy cykl pracy: 0,342 s,
- Detekcja kolizji,
- Redukcja wibracji,
- Łatwa rozbudowa - wbudowane przewody,
- Protokoły komunikacyjne: EtherCAT, Profinet, Modbus, Ethernet/IP, CC-Link.


Opis
Robot SCARA Inovance IR-S4-40Z15S3-INT to wysokowydajna jednostka 4-osiowa, zaprojektowana z myślą o dynamicznych i precyzyjnych aplikacjach w automatyce przemysłowej. Dzięki zaawansowanej kinematyce i kompaktowej budowie sprawdzi się zarówno w nowych, jak i modernizowanych liniach produkcyjnych.
Odpowiedni dla branż wymagających wysokiej powtarzalności i tempa – elektroniki 3C, montażu precyzyjnego, systemów pick & place oraz zautomatyzowanych stacji testujących.
Najważniejsze cechy produktu:
- Zasięg ramion 400 mm (225 mm + 175 mm) – optymalne gabaryty do pracy w ciasnych przestrzeniach,
- Udźwig nominalny 2 kg, maksymalny 4 kg – odpowiedni do lekkich komponentów i urządzeń,
- Czas cyklu od 0,342 s – doskonała dynamika i szybkość pracy,
- Powtarzalność ±0,01 mm – gwarancja jakości i precyzyjnych operacji,
- Montaż poziomy – idealny do standardowych aplikacji montażowych,
- Szybka akceleracja i prędkości robocze osi (do 2600°/s) – sprawna obsługa dynamicznych zadań,
- Zintegrowany kanał na okablowanie i opcjonalne zasilanie pneumatyczne – łatwa integracja i porządek na stanowisku.
Zastosowania:
- Montaż podzespołów elektronicznych (3C, AGD, automatyka),
- Operacje pick & place,
- Klejenie i dozowanie precyzyjne,
- Obsługa testerów i systemów wizyjnych,
- Sortowanie i pakowanie detali,
- Produkcja paneli solarnych i baterii,
- Oraz wiele innych opartych na zaletach robota.
Zyski wdrożeniowe robota SCARA Inovance IR-S4-40Z15S3-INT:

Szybki zwrot inwestycji
Atrakcyjny stosunek ceny do wydajności pozwala szybko odzyskać koszty wdrożenia nawet przy mniejszych wolumenach produkcji.

Wydajność i kompaktowość
Niewielkie gabaryty ułatwiają integrację nawet w ograniczonej przestrzeni roboczej, bez kompromisu w zakresie szybkości działania.

Precyzyjna i stabilna praca
Zaawansowane sterowanie i niezawodna mechanika zapewniają powtarzalność i dokładność wymagane w zadaniach montażu, pakowania czy sortowania.

Gotowość do integracji
Obsługa popularnych protokołów komunikacyjnych, takich jak EtherCAT, Profinet, Ethernet/IP ,Modbus TCP czy CC-Link, upraszcza włączenie robota do istniejących systemów sterowania.
Elementy systemu sterowania robotem Inovance

Kontroler robota IRCB501
- Połączenie funkcji napędu i sterownika – zintegrowana konstrukcja zmniejsza liczbę komponentów, upraszcza instalację i pozwala zaoszczędzić miejsce,
- Dedykowany do SCARA i 6-osiowych robotów – optymalizowany pod kątem szybkiego i precyzyjnego ruchu,
- Wysoka dynamika bez utraty dokładności – algorytmy tłumienia drgań i interpolacji krzywych zapewniają płynne trajektorie,
- Sprawne połączenie z systemami produkcyjnymi – kontroler działa z EtherCAT, Profinet, Modbus TCP oraz Ethernet/IP, co usprawnia integrację z infrastrukturą przemysłową,
- Sterowanie dodatkowymi osiami zewnętrznymi – możliwość dodania przenośników, obrotników lub innych urządzeń z poziomu jednego systemu sterowania, bez potrzeby stosowania dodatkowych kontrolerów,
- Rozbudowa o moduły funkcjonalne – dostępne są karty rozszerzeń: I/O, PROFINET, CC-Link, enkoderowe, Ethernet‑IN/OUT – co ułatwia rozszerzenie funkcji bez konieczności wymiany całego urządzenia.
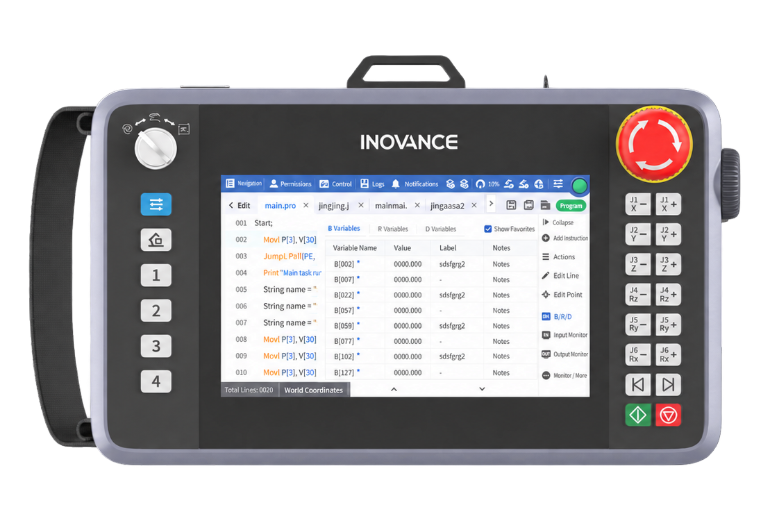
Teach pendant
- Dotykowy ekran o wysokiej rozdzielczości – 7–calowy ekran TFT‑LCD zapewnia czytelny interfejs i szybkie reagowanie na dotyk, co poprawia ergonomię pracy i przyspiesza obsługę,
- Programowanie bez komputera (online/offline) – uczenie ruchu (motion teaching), edycja programów i ich uruchamianie możliwe jest bezpośrednio z pendanta — bez potrzeby użycia PC,
- Zaawansowane debugowanie i monitoring – pozwala na obsługę breakpointów, krokowanie, podgląd IO i pozycji robota w czasie rzeczywistym, co przyspiesza diagnostykę,
- Solidna, przemysłowa konstrukcja IP54 – odporna na kurz i wilgoć, z ergonomicznym uchwytem i trwałym wykonaniem, idealna do trudnych warunków produkcyjnych.

InoRoboLab- software
- Inteligentna edycja kodu – podpowiedzi składniowe i automatyczne uzupełnianie przyspieszają tworzenie i modyfikację programów,
- Przejrzysta struktura programu – możliwość zwijania i rozwijania bloków kodu logicznego ułatwia nawigację nawet w złożonych projektach,
- Skuteczne debugowanie – obsługa punktów przerwań, wykonywania krokowego oraz jednoczesnego debugowania wielu zadań zapewnia szybką identyfikację błędów,
- Zawansowane zmienne i diagnostyka – obsługa zmiennych użytkownika, tablic i struktur danych oraz komunikaty alarmowe z analizą przyczyn i propozycją rozwiązania.
Roboty SCARA Inovance – materiały wideo:
W pełni zrobotyzowana linia produkcyjna silników Inovance.
SCARA Robot Unboxing.
Parametry
| Produkt | IR‑S4‑40Z15S3 |
|---|---|
| Udźwig | 2 kg – nominalny |
| 4 kg – maksymalny | |
| Czas cyklu | 0,342 s |
| Zakres ruchu | J1 = ±132° |
| J2 = ±141° | |
| J3 = 150 mm | |
| J4 = ±360° | |
| Długość ramion | Ramię 1 + Ramię 2 = 400 mm |
| Ramię 1 = 225 mm | |
| Ramię 2 = 175 mm | |
| Prędkość maksymalna | J1 + J2 = 7200 mm/s |
| J3 = 1300 mm/s | |
| J4 = 2600°/s | |
| Powtarzalność | J1 + J2 = ±0,01 mm |
| J3 = ±0,01 mm | |
| J4 = ±0,01° | |
| Moment bezwładności J4 | 0,005 kg·m² – nominalny |
| 0,05 kg·m² – maksymalny | |
| Otwory montażowe | 120 × 120 mm (4‑ø9 mm) |
| Waga (uwzględniając przewody) | 12 kg |
| Siła nacisku osi J3 | 100 N |
| Złącze elektryczne | 15 linii 30V / 0,5A |
| CAT5E | |
| Warunki środowiskowe pracy | Temperatura otoczenia: 5 °C – 40 °C |
| Wilgotność względna: 10 % – 80 % RH | |
| Wbudowane przewody powietrzne (pneumatyczne) | 2 × Ø6 mm; 0,59 MPa |
| 1 × Ø4 mm; 0,59 MPa | |
| Poziom hałasu | 70 dB(A) |
| Kontroler robota | IRCB501 |
| Sposób montażu | Podłogowy |
Wymiary produktu podane w mm (bok).


