Jak włączyć i skonfigurować funkcję DSC w sterowniku Siemens oraz serwonapędzie Inovance SV660F
Dynamiczne pozycjonowanie w wymagających aplikacjach przemysłowych wymaga nie tylko wysokiej rozdzielczości układów pomiarowych, ale przede wszystkim minimalizacji opóźnień w pętli regulacji położenia. Standardowe podejście, w którym sterownik PLC oblicza regulator pozycji w długim cyklu magistrali, prowadzi do powstawania błędu podążania oraz tętnień momentu i prądu.
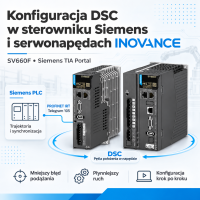
Rozwiązaniem tego problemu jest funkcja Dynamic Servo Control (DSC). Niniejszy artykuł krok po kroku wyjaśnia zasady działania DSC oraz szczegółowy proces konfiguracji tej funkcji w środowisku Siemens TIA Portal oraz w serwonapędzie Inovance SV660F.
1. Czym jest funkcja Dynamic Servo Control (DSC)?
Funkcja Dynamic Servo Control (DSC) to zaawansowany tryb sterowania ruchem, w którym kalkulacja pętli sprzężenia zwrotnego pozycji oraz mikro-interpolacja sub-cykliczna (wygładzająca punkty zadane pomiędzy cyklami sieciowymi) realizowane są bezpośrednio w serwonapędzie, podczas gdy główna interpolacja trajektorii i synchronizacja osi pozostają w sterowniku nadrzędnym PLC.
Komunikacja między nadrzędnym sterownikiem PLC a serwonapędem odbywa się przy użyciu dedykowanego Telegramu 105 profilu PROFIdrive (dla klasy aplikacyjnej AC4). Sterownik PLC przesyła do napędu zadaną prędkość wyprzedzającą (NSOLL_B), wzmocnienie pętli położenia (KPC) oraz uchyb położenia (XERR).
Korzyści z zastosowania DSC w dynamicznych aplikacjach ruchu:
- Znaczne skrócenie cyklu pętli położenia: Wykorzystanie szybkiego zegara wewnętrznego serwonapędu eliminuje opóźnienia wynikające z cyklu magistrali komunikacyjnej.
- Redukcja błędu podążania (Following Error): Szybsza reakcja regulatora pozycji przekłada się na precyzyjne odzwierciedlenie zadanej trajektorii.
- Eliminacja tętnień momentu i prądu: Brak skokowych zmian wartości zadanej prędkości zapewnia płynną pracę silnika i wyższą kulturę mechaniczną układu.
- Odciążenie jednostki CPU: Przeniesienie obliczeń regulatora położenia do napędu zwalnia zasoby obliczeniowe sterownika PLC.
-
Wymaganie sprzętowo-programowe: Serwonapędy Inovance serii SV660F obsługują funkcję DSC od wersji oprogramowania układowego MCU H01.00 = 802.8 oraz wyższych.
2. Wymagania sieciowe i architektura komunikacyjna
Do prawidłowego działania funkcji DSC wymagana jest praca w trybie komunikacji izochronicznej PROFINET IO IRT (Isochronous Real Time).
|
Parametr komunikacyjny |
Wymagana wartość / Konfiguracja |
|
Protokół komunikacyjny |
PROFINET IO (tryb IRT) |
|
Klasa aplikacyjna |
AC4 (Motion Control z centralną interpolacją) |
|
Główny telegram komunikacyjny |
Siemens Telegram 105 (PZD-10/10) |
|
Struktura synchronizacji |
PLC jako Sync Master, SV660F jako Sync Slave |
|
Blok organizacyjny w PLC |
MC-Servo [OB91] do obsługi komunikacji izochronicznej |
Przed przystąpieniem do konfiguracji programowej należy upewnić się, że w widoku topologii (Topology view) TIA Portal połączenia fizyczne portów komunikacyjnych (CN3/CN4 w SV660F) odpowiadają schematowi w projekcie.
3. Konfiguracja po stronie sterownika Siemens w TIA Portal
Aby uruchomić funkcję DSC w sterowniku PLC Siemens (np. S7-1500 lub S7-1200 G2 w trybie IRT), należy wykonać następujące kroki w środowisku TIA Portal:
Krok 1: Dodanie napędu i przypisanie Telegramu 105
- W widoku sieci (Network view) dodaj serwonapęd SV660F z pliku GSDML i połącz go z interfejsem PROFINET sterownika PLC.
- Przejdź do widoku urządzenia (Device view) serwonapędu SV660F.
- W tabeli podmodułów zamień domyślny telegram na Standard Telegram 105, PZD-10/10.
- Wejdź we właściwości interfejsu PROFINET napędu (Properties -> PROFINET interface -> Advanced options -> Isochronous mode), zaznacz opcję Isochronous mode i przypisz moduł do bloku MC-Servo [OB91].
Krok 2: Konfiguracja Obiektu Technologicznego (TO_PositioningAxis)
- Dodaj nowy obiekt technologiczny osi pozycjonującej (TO_PositioningAxis).
- W zakładce Hardware interface -> Drive jako typ połączenia wybierz PROFIdrive, a jako telegram napędu Standard telegram 105.
- W zakładce Hardware interface -> Encoder wskaż enkoder silnika z napędu SV660F (dane enkodera są przesyłane w ramach tego samego Telegramu 105).
Krok 3: Włączenie aktywnej regulacji DSC w pętli sprzężenia zwrotnego
-
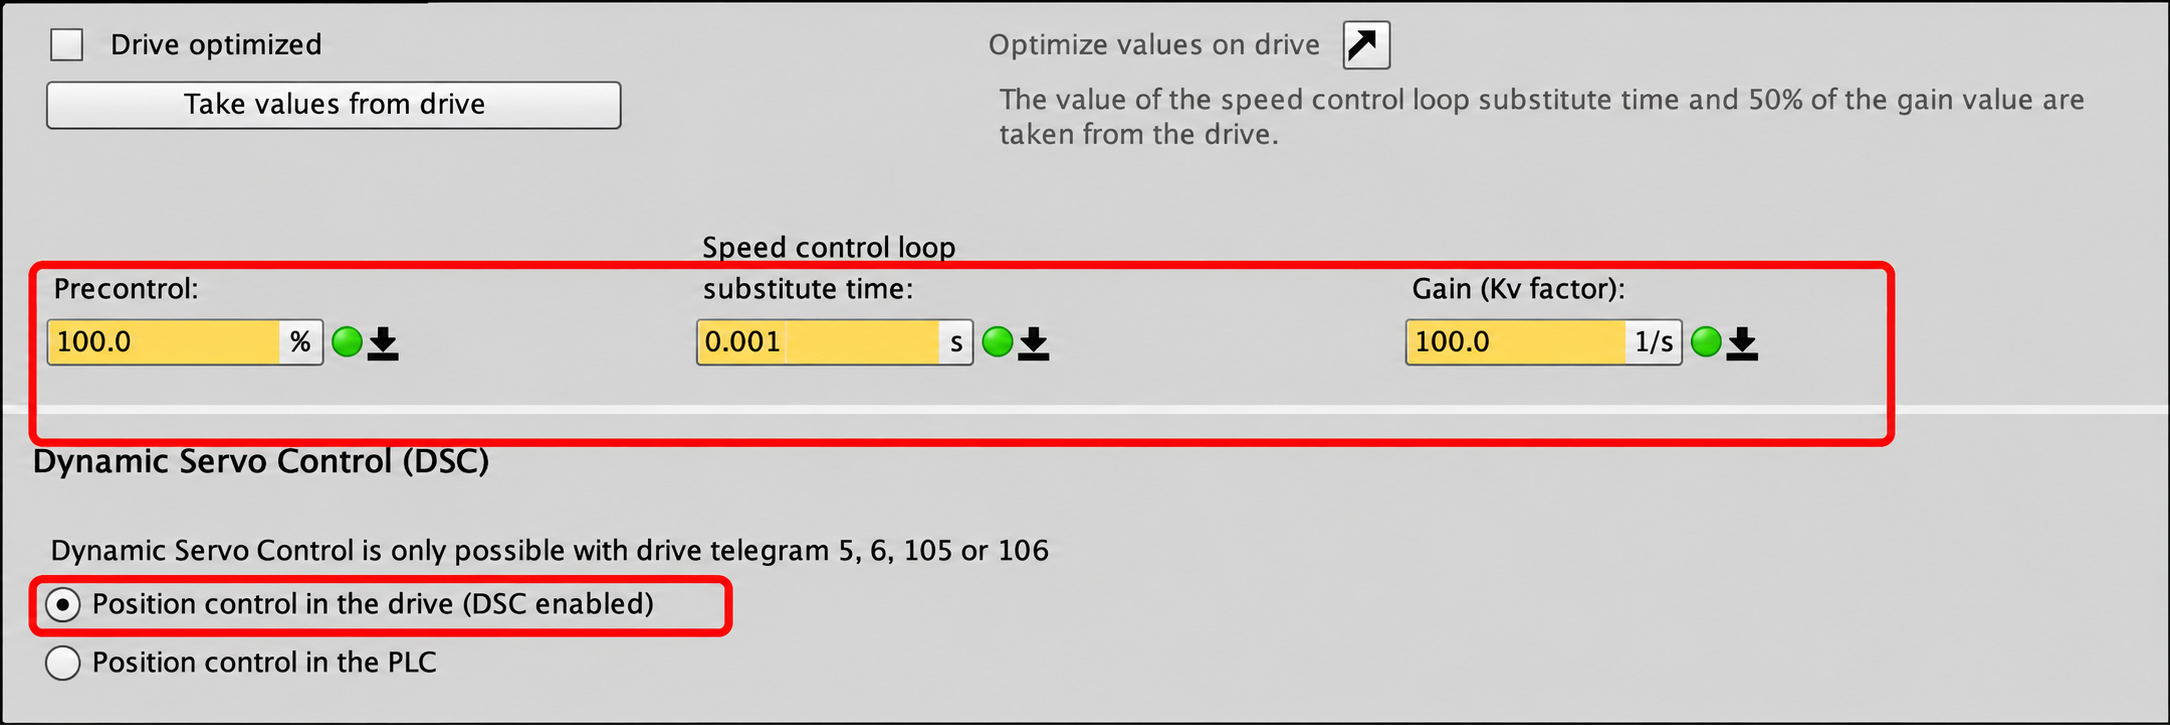
Przejdź do menu Technology object -> Configuration -> Control loop.
-
W sekcji Dynamic Servo Control (DSC) zaznacz opcję:
-
Position control in the drive (DSC enabled).
-
-
Skonfiguruj kluczowe parametry pętli regulacji:
-
Precontrol (Sprzężenie wyprzedzające): Ustaw wartość 100.0%.
-
Speed control loop substitute time: Ustaw małą wartość czasową (np. 0.001 s), aby zminimalizować uchyb podążania.
-
Gain (Kv factor) / KPC: Ustaw wzmocnienie pętli położenia dopasowane do sztywności i dynamiki mechaniki (np. 100.0 1/s lub wartość dobraną podczas strojenia).
-
Przykładowe nastawy, od których można zacząć:
|
Parametr |
Przykładowa wartość |
|
Precontrol |
100 % |
|
Speed control loop substitute time |
0,001 s |
|
Gain (Kv factor) |
100 1/s |
UWAGA! Powyższe wartości to punkt wyjścia, a nie gotowa recepta. Nastawy należy indywidualnie dostroić do sztywności mechaniki i bezwładności obciążenia. Regulator prędkości musi być wcześniej poprawnie nastrojony po stronie samego serwonapędu.
Wskazówka diagnostyczna: W sekcji Position monitoring -> Following error można tymczasowo odznaczyć opcję Enable following error monitoring, jeśli podczas wstępnych testów dynamicznych wąskie okno tolerancji uchybu powoduje zatrzymanie osi. Po wyregulowaniu układu funkcję tę należy ponownie aktywować ze względów bezpieczeństwa.
4. Konfiguracja parametrów w serwonapędzie Inovance SV660F
Włączenie obsługi DSC po stronie serwonapędu wymaga skonfigurowania dedykowanych parametrów w oprogramowaniu InoDriverShop lub bezpośrednio z panelu operatora na napędzie (upewniając się wcześniej, że napęd pracuje w trybie komunikacji PROFINET: H02.00 =11 ).
Kluczowe parametry napędu dla trybu DSC:
-
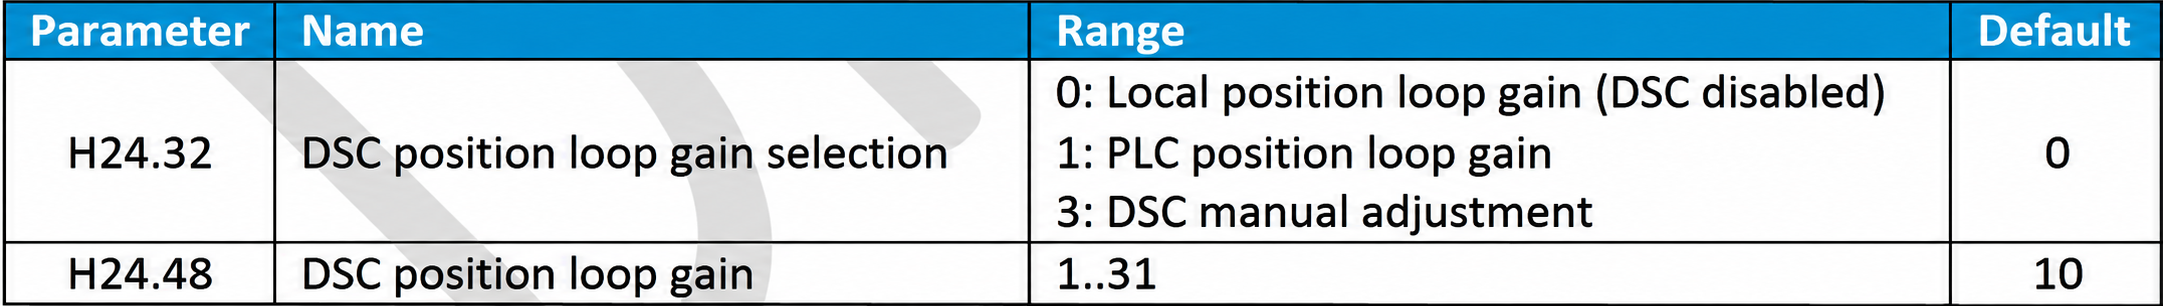
H24.32 - Wybór źródła wzmocnienia pętli położenia DSC (DSC position loop gain selection):
-
0: Local position loop gain (Lokalne wzmocnienie pętli — DSC wyłączone, domyślnie).
-
1: PLC position loop gain (Wzmocnienie pętli położenia pobierane dynamicznie ze sterownika PLC poprzez sygnał KPC w Telegramie 105 — wymagane do pełnej współpracy z TIA Portal).
-
3: DSC manual adjustment (Ręczna regulacja wzmocnienia DSC w napędzie).
-
-
H24.48 - Współczynnik wzmocnienia pętli położenia DSC (DSC position loop gain coefficient):
-
Skaluje lub definiuje wzmocnienie pętli DSC. Zakres regulacji wynosi od 1 do 31.
-
-
H0E.01 - Wyłączenie zapisu parametrów komunikacyjnych do pamięci EEPROM:
Podczas pracy w trybie DSC (H24.32 = 1) oraz dynamicznej wymiany nastaw regulacji między sterownikiem PLC a serwonapędem, pozostawienie domyślnej wartości (H0E.01 = 1) w napędzie powoduje zapisywanie modyfikowanych przez komunikację parametrów bezpośrednio do pamięci nieulotnej. Wielokrotne nadpisywanie pamięci prowadzi do wygenerowania błędu E108 oraz trwałego, fizycznego uszkodzenia kości EEPROM.
Aby zapobiec zużyciu i uszkodzeniu pamięci nieulotnej EEPROM w napędzie, należy ustawić:
H0E.01 = 0 (Not save parameters written through communication to EEPROM).
Dodatkowe parametry pomocnicze DSC:
-
H24.33: Liczba cykli synchronizacji zaawansowanego sprzężenia zwrotnego pozycji (Number of Sync with advanced DSC position feedback), zakres 0..16 (domyślnie 1).
-
H24.34: Przełącznik wyboru adaptacji sztywności (Loop gain selection switch):
-
0: Sztywność adaptowana na podstawie wzmocnienia DSC.
-
1: Sztywność adaptowana na podstawie parametru H09.01.
-
5. Zasady bezpieczeństwa i zachowanie napędu
Podczas wdrażania trybu DSC w serwonapędzie SV660F należy bezwzględnie przestrzegać poniższego ostrzeżenia eksploatacyjnego:
-
KRYTYCZNE OSTRZEŻENIE DOTYCZĄCE STROJENIA: Gdy parametr H24.32 ≠ 0 (czyli tryb DSC jest aktywny), zabroniona jest bezpośrednia ręczna modyfikacja parametru H09.00 (tryb autotuningu wzmocnień). Niezastosowanie się do tego zalecenia stwarza ryzyko wystąpienia niekontrolowanych drgań, uszkodzenia sprzętu lub obrażeń ciała!
Przed włączeniem trybu DSC zaleca się wstępne wyregulowanie sztywności i autotuning napędu w trybie lokalnym (H24.32 = 0), a następnie przełączenie napędu w tryb DSC i dociągnięcie wzmocnień KPC z poziomu sterownika PLC.
6. Podsumowanie checklisty wdrożeniowej
Przed uruchomieniem osi w trybie DSC warto sprawdzić kompletną listę wymagań:
- Firmware napędu: Sprawdź wersję oprogramowania MCU w serwonapędzie (H01.00 ≥ 802.8).
- Topologia i IRT: Skonfiguruj sieć PROFINET w trybie IRT, połącz fizyczne porty w widoku topologii (Topology view) i przypisz napęd do bloku izochronicznego MC-Servo [OB91].
- Telegram komunikacyjny: Przypisz Standard Telegram 105 (PZD-10/10) w konfiguracji sprzętowej TIA Portal.
- Konfiguracja Obiektu Technologicznego: W obiekcie technologicznym osi zaznacz Position control in the drive (DSC enabled), ustaw Precontrol na
100 %oraz bezpieczną wartość początkową wzmocnieniaGain (Kv factor). - Parametry w SV660F: Ustaw H24.32 = 1 (lub 3) oraz wyłącz automatyczny zapis do pamięci nieulotnej (H0E.01 = 0).
- Strojenie i blokady: Upewnij się, że pętla prędkości jest wcześniej poprawnie nastrojona oraz że nie modyfikujesz parametru H09.00 przy aktywnym trybie DSC.
Weryfikacja Online: Po wgraniu projektu sprawdź, czy synchronizacja IRT ma status Synchronized (zielona topologia), a w diagnostyce osi aktywna jest kontrolka DSC active.
7. Weryfikacja i diagnostyka poprawności działania trybu DSC
Po wgraniu konfiguracji do sterownika PLC oraz restarcie zasilania serwonapędu należy zweryfikować, czy komunikacja izochroniczna IRT oraz pętla regulacji DSC faktycznie działają poprawnie. Brak weryfikacji może skutkować sytuacją, w której oś porusza się pozornie poprawnie, ale bez aktywnego DSC (z obniżoną dynamiką).
Krok 1: Weryfikacja statusu w TIA Portal (Online & Diagnostics)
-
Sprawdzenie topologii i synchronizacji IRT:
-
Przejdź do widoku Topology view w trybie Online. Wszystkie połączenia pomiędzy portami sterownika PLC a portami CN3/CN4 napędu SV660F muszą świecić się na zielono.
-
Wejdź w Online & diagnostics napędu SV660F -> zakładka PROFINET interface -> Synchronization. Status synchronizacji musi wskazywać Synchronized (napęd poprawnie zsynchronizował swój zegar z Sync Masterem).
-
-
Potwierdzenie aktywności DSC w Obiekcie Technologicznym:
-
Otwórz diagnostykę osi: Technology object -> Diagnostics -> Status and error bits.
-
W sekcji Motion status lub Control loop sprawdź status DSC active (w nowszych wersjach TIA Portal widoczny bezpośrednio w zakładce Diagnostics -> Control loop jako zielona kontrolka przy Dynamic Servo Control).
-
Upewnij się, że w oknie diagnostycznym nie występują błędy komunikacji izochronicznej (np. MC Alarm 102 lub 103 oznaczające utratę synchronizacji z blokiem MC-Servo [OB91]).
-
Krok 2: Weryfikacja po stronie serwonapędu Inovance SV660F
-
Podgląd parametrów diagnostycznych (grupa H0B / H24):
-
W oprogramowaniu InoDriverShop uruchom oscyloskop (Scope) lub monitor parametrów w czasie rzeczywistym.
-
Zweryfikuj, czy napęd odbiera niezerowe wartości wzmocnienia KPC wysyłane z PLC oraz czy zmienia się wartość uchybu pozycji XERR podczas ruchu osi.
-
-
Test reakcji dynamicznej i pomiar uchybu nadążania (Trace w TIA Portal):
-
Skonfiguruj funkcję Trace w TIA Portal, rejestrując jednocześnie trzy zmienne obiektu technologicznego:
-
<Axis>.Velocity (prędkość zadana)
-
<Axis>.ActualVelocity (prędkość rzeczywista)
-
<Axis>.FollowingError (uchyb nadążania pozycji)
-
-
Wykonaj ruch testowy (np. w panelu Axis control panel w trybie Jog lub pozycjonowania względnego).
-
Kryterium poprawności: Przy aktywnym DSC oraz Precontrol = 100 % uchyb nadążania (FollowingError) podczas fazy stałej prędkości powinien utrzymywać się na poziomie bliskim zeru (pojedyncze impulsy enkodera), a podczas przyspieszania i hamowania powinien być wielokrotnie mniejszy niż w standardowym trybie bez DSC.
-
Najczęstsze problemy podczas uruchomienia i ich przyczyny
|
Objaw / Błąd |
Prawdopodobna przyczyna |
Rozwiązanie |
|
Błąd synchronizacji IRT (czerwona linia w Topology view) |
Zamienione fizycznie kable w portach CN3 i CN4 względem projektu. |
Zamień przewody miejscami w napędzie lub popraw połączenie w Topology view TIA Portal. |
|
Brak aktywnego DSC mimo Telegramu 105 |
Parametr H24.32 w SV660F ma wartość 0 lub nie wykonano restartu napędu. |
Ustaw H24.32 = 1 |
|
Gwałtowne drgania lub piszczenie silnika po włączeniu DSC |
Zbyt wysoki współczynnik wzmocnienia Kv (KPC) w stosunku do sztywności mechaniki. |
Zmniejsz wartość Gain (Kv factor) w TIA Portal i stopniowo ją zwiększaj. |
|
Alarm przekroczenia uchybu (Following error) przy starcie ruchu |
Zbyt mała wartość Precontrol lub źle nastrojony regulator prędkości w napędzie. |
Upewnij się, że Precontrol = 100 % oraz wykonaj strojenie pętli prędkości w InoDriverShop. |